 商社のお客さまへ


【技術記事】異なるメーカーのロボットアームとロボットハンドは組み合わせられる?
公開情報から考える接続方法
ロボットアームを使った研究やシステム開発では、純正以外のロボットハンドを使いたくなる場面があるのではないでしょうか。弊社にも「多指ハンドを試したい」「特定のセンサーや機能を持つハンドを選びたい」といったご相談が多く寄せられています。
メーカーが異なるアームとハンドは、そのまま取り付けられるとは限りません。ただし、製品によっては専用アダプタが用意されているほか、公開されている図面やCADデータをもとにアダプタを製作して接続することも可能です。
本記事では、メーカーの技術資料や接続事例を参考に、他社製のアームとハンドを組み合わせる際の注意点を解説します。
物理的な取付の注意点
取り付けに関わるのは、アーム先端のフランジと、ハンド側の取付インターフェースです。
両者の形状や寸法を比べ、直接固定できるか、アダプタが必要かを確認しましょう。
以下では、Wuji Handを例に、専用アダプタの製作と、公開CADデータを接続先に合わせて調整する方法をご紹介します。
ロボットアーム → アダプタ(必要に応じて) → ロボットハンド
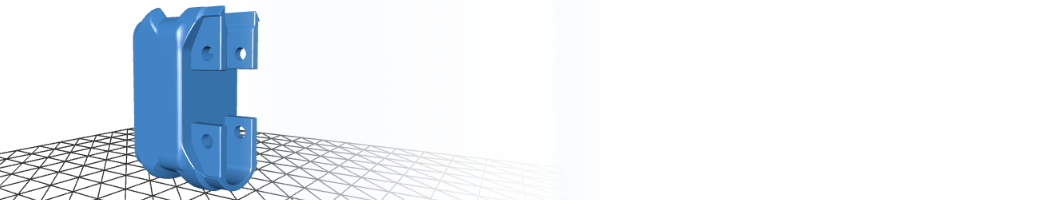
専用アダプタの例:Unitree G1 × Wuji Hand
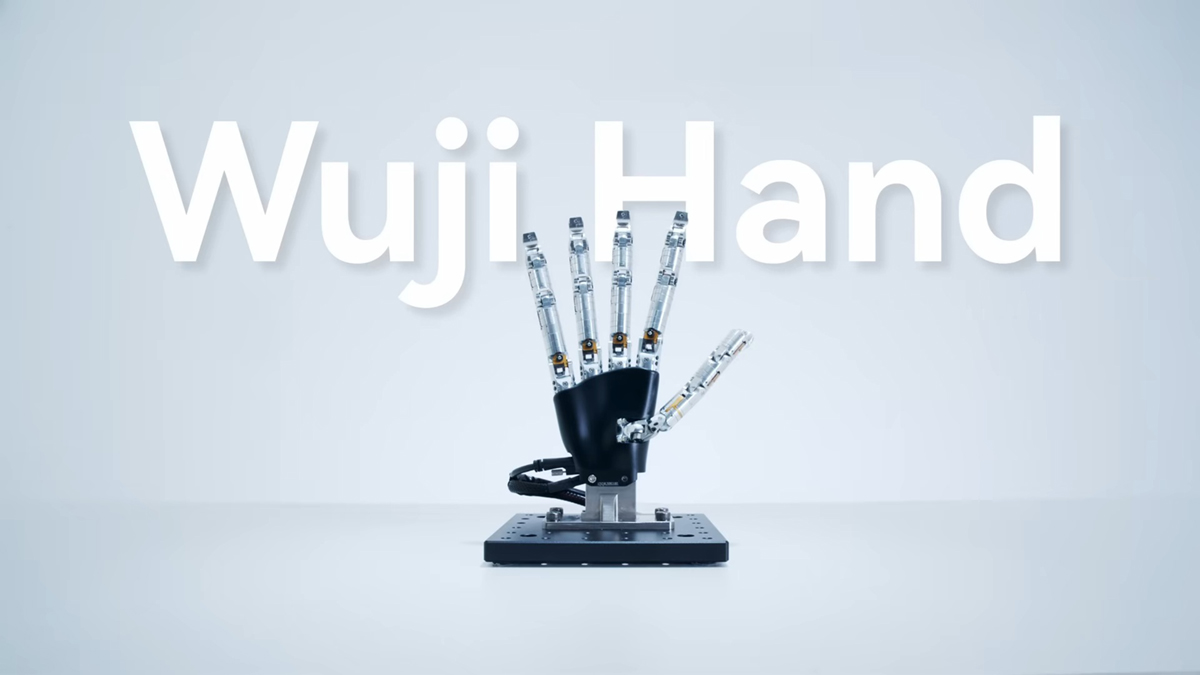
弊社で取り扱いのあるWuji Technology社のWuji Handは、Unitree G1への取付用データ「unitree-g1-docking-adapter.stl」が公開されています。3Dプリンタで出力して使うアダプタで、片側をUnitree G1のエンドエフェクタフランジに、もう片側をWuji Handの標準取付インターフェースに固定する構造です。
材料には、剛性の観点からナイロンまたはPETG(3Dプリント用樹脂の一種)が推奨されています。
詳細はこちら(メーカー公式ドキュメント:Unitree G1 Adapter)をご参照ください。
公開CADデータを使って汎用アダプタを調整する例:他社アーム × Wuji Hand
では、Unitree G1以外のアームに取り付けたい場合はどうすればよいでしょうか。Wuji Technology社は、付属の汎用アダプタとして「Direct-mount Adapter」と「Impact-resistant Adapter」を用意しており、アダプタとアーム側のフランジの取付形状や穴位置が一致すれば、そのまま取り付けられます。
直接取り付けられないときは、同社が公開しているアダプタの3DデータをCADソフトに読み込み、接続先アームのフランジ穴パターンに合わせて設計を調整する方法が考えられます。
このように、公開データを利用することで、一から設計する手間を減らせます。
アダプタの設計データ:Wuji Technology公式GitHub
Impact-resistant Adapterの取り付け手順:メーカー公式ドキュメント(Installation and Removal)
「取り付けられる」と「実際に使える」は分けて考える
アダプタで物理的につながっても、それだけで狙いどおりに動くわけではありません。重量、配線、制御の3点は、製品仕様やメーカー資料と照らし合わせてチェックしましょう。
ロボットアームには、持ち上げられる重量の上限(可搬重量)が決まっています。
見落としやすいのが、ハンド自体の重さです。可搬重量には把持する対象物だけでなく、ハンドやアダプタなどの重量も含まれます。
例えば、可搬重量5 kgのアームに2 kgのハンドを付けると、対象物とアダプタなどに使えるのは単純計算で残り3 kg程度です。さらに、ハンドの取付によって重心位置も変わるため、実際に使用する際はその影響も考慮しておきましょう。
(例②)ケーブルの取り回し
アームを動かした際に、ハンドへつながるケーブルが引っ張られたり可動部に挟まったりしないよう、配線ルートにも配慮が必要です。
Wuji Hand 2の公式資料(Hardware and Software Integration/User Notice)でも、ケーブルの曲げ半径や引き出し方向を考慮し、動作時のクリアランスを確保すること、ケーブルの引っ張りや急な曲げを避けることが記載されています。
Leave room for the cable bend radius, exit direction, and motion clearance required by your integration.
Cable routing: Avoid pulling and sharp bends. Leave slack and keep cables away from sharp edges, heat sources, and moving parts.
制御面では、アームとハンドそれぞれの操作方法に加え、両者をどう連携させるかを考えておく必要があります。
「対象物の位置までアームを動かす → ハンドで把持する → 別の位置へ運ぶ → ハンドを開く」という一連の動作を行うには、アームとハンドの動作を連携させる必要があります。
製品ごとにSDKなどの指令系統が異なるため、メーカー資料で各製品の制御方法を把握し、動作の順序や、指令を出すタイミングをシステム側で組み立てましょう。
組み合わせ方は製品ごとに異なる
今回ご紹介したWuji Handのケースは、あくまで一例です。
メーカーのサポート範囲は製品によって異なるため、公開されている情報をもとに、目的の研究や構成が実現できるかを事前に確認しましょう。
不明な点があれば、メーカーへの問い合わせをおすすめします。
第三者による接続事例も、参考情報として活用できます。
設計データがあっても、製作は別の作業
Unitree G1向けアダプタのようにSTLやCADデータが手に入っても、実際に使える状態にするには、部品の製作や調達、組み立てが必要です。
本来取り組みたい研究や開発に集中するため、こうした準備にかかる時間や労力を減らしたいとお考えではありませんか?
弊社の「HW Builder 360」では、部品の調達から3Dプリントなどによる製作、組み立て、セットアップまで、プロジェクトに合わせて柔軟に対応可能です。
ハードウェア単体に限らず、制御用PCやソフトウェアを含めた構成、周辺システムとの組み合わせもご相談いただけます。
このようなご要望があれば、ぜひHW Builder 360をご検討ください。
このようなご要望に対応します
- 公開されている設計データをもとに部品を製作したい
- 必要な部品の調達から組み立てまでまとめて依頼したい
- 制御用PCを含めた構成を相談したい
本記事で紹介したWuji Hand/Wuji Hand 2も弊社で取り扱っております。
製品の詳細は以下のページをご覧ください。

出典
- Wuji Technology – wuji-description(公式GitHub)
Direct-mount Adapter/Impact-resistant Adapter、Unitree G1向けアダプタ、STEP・STLを用いた接続方法 - Wuji Technology – Hardware and Software Integration
Wuji Hand 2をロボットアームへ組み込む際のケーブル取り回し、クリアランス等 - Wuji Technology – User Notice
ケーブルを引っ張らない、急角度に曲げない、可動部から離す等の注意事項