商社のお客さまへ


- ロボティクス
HumansX フィジカルAI教育キット
ロボット設計制御 フィジカルAI実習 ロボティクス教材


テガラは研究開発者向けの各種サービスを提供しております。お客様の目的、ご要望に応じた最適なサービスをお選びください。
多自由度ハンド制御 操作データ収集 ロボットハンド・グローブ製品
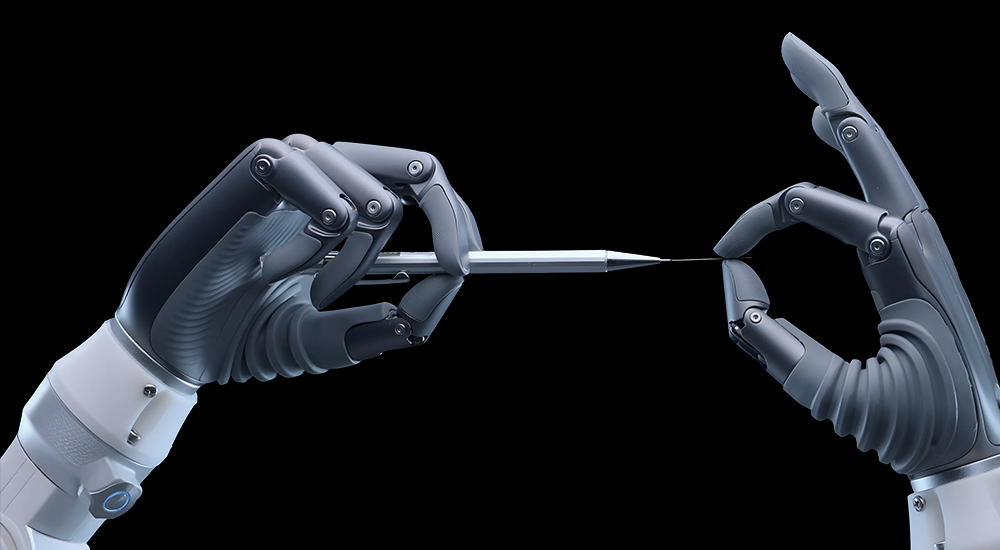
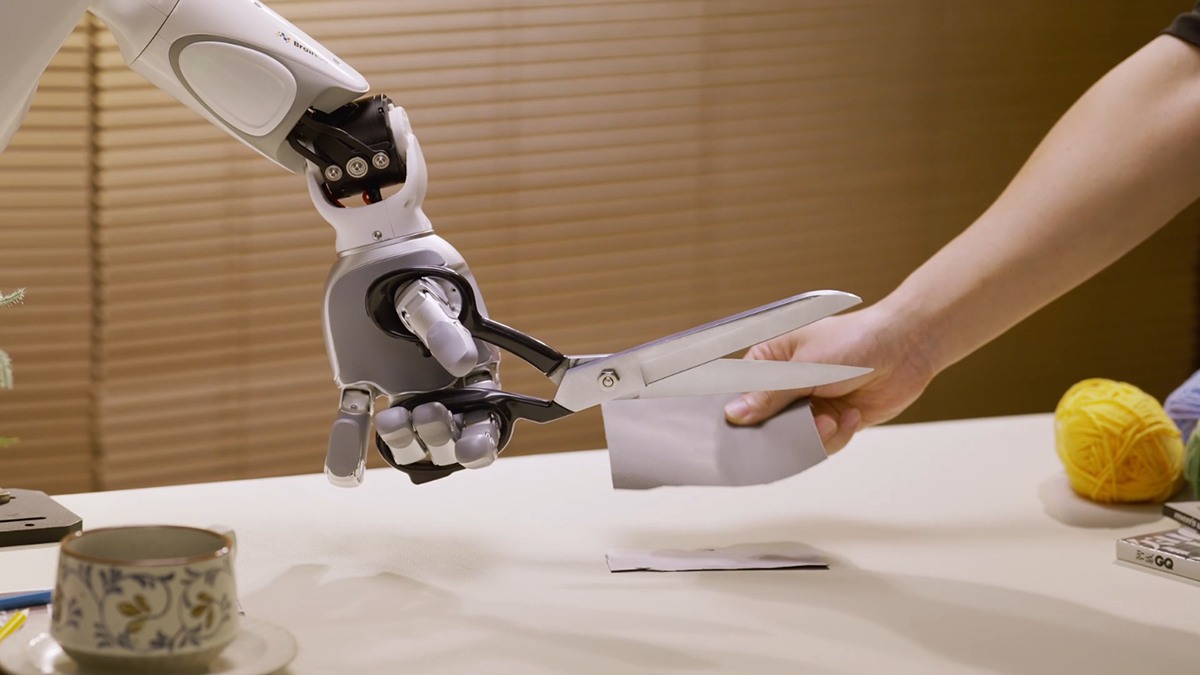
BrainCo Revoシリーズは、ロボットによる物体の把持や操作から、人の手の動作データ収集まで対応する、ロボティクス研究向けの製品群です。5指ロボットハンドの「Revo 2」「Revo 3」と、人が装着して使用する外骨格型グローブの「RevoHuman」をラインナップしています。
ロボットハンドは、小型軽量の Revo 2 と、21自由度すべてを独立駆動する Revo 3 から、必要な指の動きや制御内容に合わせて選択できます。触覚センサーを備えたモデルでは、物体との接触情報も取得可能です。RevoHuman は、手指の動きや手首の位置と姿勢を計測します。構成に応じて触覚や映像も記録でき、人が物体を扱う際の動作と接触の状態、操作場面を記録できます。
企業や大学、研究機関における、実機を用いた把持制御や指先操作の検証、ロボットの遠隔操作、人の操作データの収集などに活用できます。
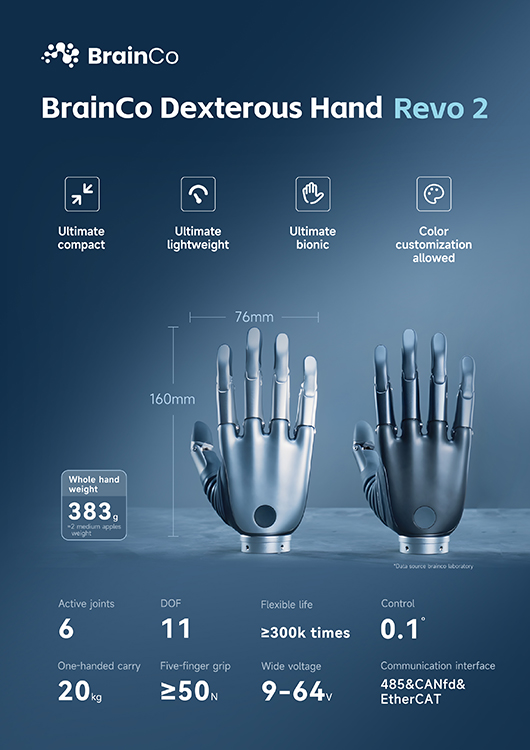
| 項目 | Revo 2 Basic | Revo 2 Pro | Revo 2 Touch |
|---|---|---|---|
| 触覚センシング | なし | 指先の力、摩擦、力の方向、近接情報 | |
| 触覚適応制御 | 非対応 | 対応 | |
| 通信インターフェース | RS-485 CAN FD |
RS-485 / CAN FD / EtherCAT | |
| 電源電圧 | 12~28 V | 12~64 V | |
| 全モデル共通仕様 | |||
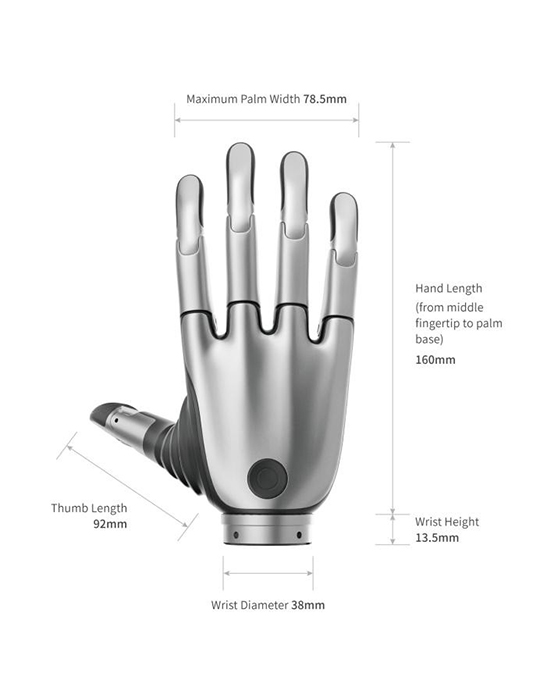
| 自由度 | 11自由度 (能動6自由度) | ||
| 重量 | 383 g (手首を除く) | ||
| 高さ | 160 mm | ||
| 5指把持力 | 50 N以上 | ||
| つまみ力 | 15 N以上 | ||
| 耐荷重 | 20 kg以上 | ||
| 開閉時間 | 0.65秒以下 | ||
| 位置決め精度 | 0.1° | ||
| 動作音 | 50 dB以下 (距離50 cm) | ||
| 基本制御 | 位置・速度・電流のフィードバック制御 | ||
| 保護機能 | 電流保護、ストール時の電流保護、高温保護、衝突保護 | ||
| 開発用SDK | Python / C | ||
| 対応環境 | Linux / Windows / ROS | ||
| ファームウェア更新 | OTA更新に対応 | ||
※仕様はメーカーの予告なく変更となる場合があります。
| 項目 | Revo 3 U21 | Revo 3 U21F | Revo 3 U21T | Revo 3 U21VT |
|---|---|---|---|---|
| 触覚センシング | なし | 指先の3軸力 | 手全体の圧抵抗式アレイ | 圧抵抗式アレイ +指先の視覚式触覚センサー |
| 触覚検出点・モジュール数 | — | 5モジュール (3軸力) |
451点 (圧抵抗式) |
336点 (圧抵抗式) +2,000マーカー (視覚式触覚) |
| 力検出範囲 | — | 0~20 N | ||
| 力検出分解能 | — | 0.01 N | ||
| 触覚画像フレームレート | — | 100 Hz | ||
| 全モデル共通仕様 | ||||
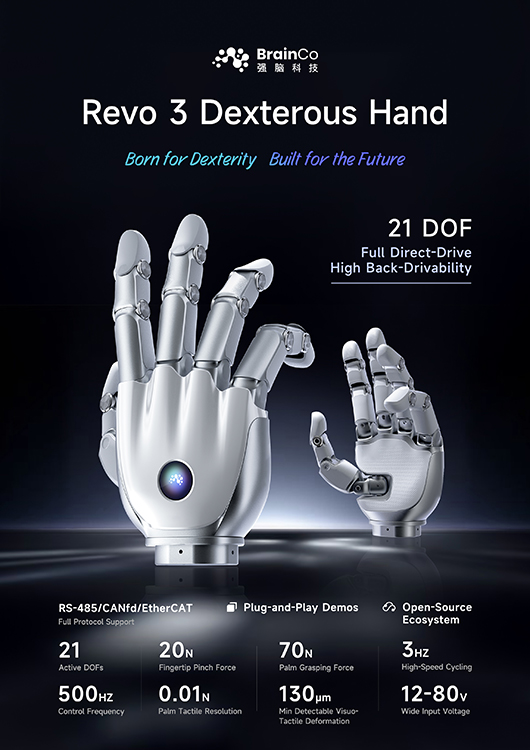
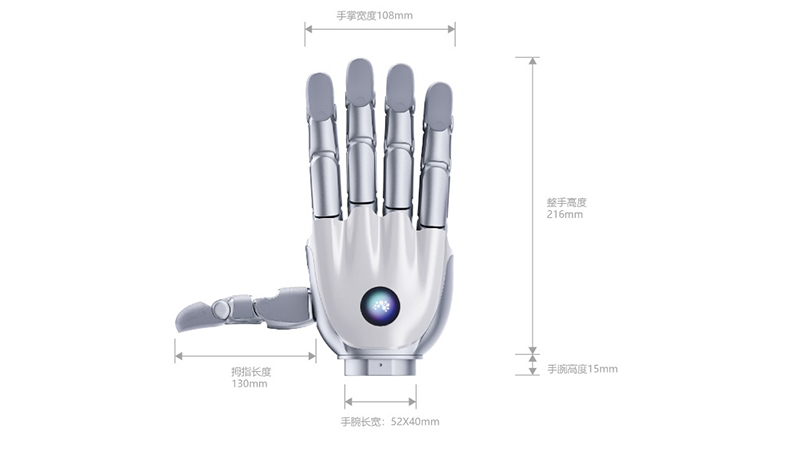
| 自由度 | 21自由度 (全関節を独立駆動) | |||
| 自由度の配置 | 親指:5自由度 / 人差し指・中指・薬指・小指:各4自由度 | |||
| 駆動方式 | 全自由度が直接駆動・バックドライブに対応 | |||
| 外形寸法 | 216 × 108 × 50 mm | |||
| 最大能動把持力 | 100 N以上 | |||
| 最大指先つまみ力 | 25 N以上 | |||
| 耐荷重 | 手全体:20 kg / 4指:5 kg | |||
| 開閉時間 | 0.33秒 | |||
| 位置繰り返し精度 | 0.1° | |||
| 把持可能径 | 10~150 mm | |||
| 把持動作 | 33種類の把持パターンに対応 (Feix GRASP分類) | |||
| 通信インターフェース | RS-485 / CAN FD / EtherCAT | |||
| 通信周波数 | 500 Hz | |||
| 制御モード | 位置制御、MIT力・位置制御、電流制御、 アドミッタンス制御、インピーダンス制御 |
|||
| 内蔵センサー | IMU、温度センサー | |||
| 電源電圧 | 16~85 V | |||
| 最大電流 | 10 A (24 V時) | |||
※仕様はメーカーの予告なく変更となる場合があります。
| 項目 | RevoHuman P1 | RevoHuman PTV1 | RevoHuman PTVE1 |
|---|---|---|---|
| 主な用途・構成 | 遠隔操作・動作データ収集用グローブ | 動作・触覚・映像データ収集用グローブ | 触覚・映像対応グローブ+頭部装着型機器+IPCのデータ収集キット |
| 触覚検出点数 | なし | 241点 × 2 (両手) | |
| 触覚の力計測範囲 | — | 0~20 N | |
| 触覚の力分解能 | — | 0.1 N | |
| 触覚サンプリング | — | 200 Hz | |
| 手首カメラ | なし | 視野角135° 1080p / 720p / VGA、30 fps 電子ローリングシャッター |
|
| 頭部装着型機器のカメラ | なし | RGB:1080p × 2台 グレースケール:640 × 480 × 4台 グローバルシャッター 視野角190° |
|
| 頭部の位置・姿勢計測 | なし | vSLAMによる6DoF計測 位置精度:2 mm |
|
| 頭部装着型機器のフレームレート | — | 60 fps | |
| 接続・データ保存 | USB有線接続 グローブSDK・PCソフトウェア付属 |
IPCへのローカル保存 クラウドアップロード・直接エクスポートに対応 |
|
| 電源 | 5 V有線給電 | グローブ:5 V有線給電 頭部装着型機器:ワイヤレス (交換可能なモバイルバッテリー付属) |
|
| 重量 | グローブ:100 g | グローブ:125 g | グローブ:125 g 頭部装着型機器:350 g IPC:500 g |
| 全モデル共通仕様 | |||
| 手指の計測自由度 | 21自由度 × 2 (両手) | ||
| 手首の位置・姿勢計測 | 6DoF × 2 (両手首) | ||
| 関節エンコーダー精度 | 0.5° | ||
| 関節センサー計測範囲 | 0~360° | ||
| 関節サンプリング | 200 Hz | ||
| グローブ寸法 | 180 × 145 × 35 mm | ||
※仕様はメーカーの予告なく変更となる場合があります。
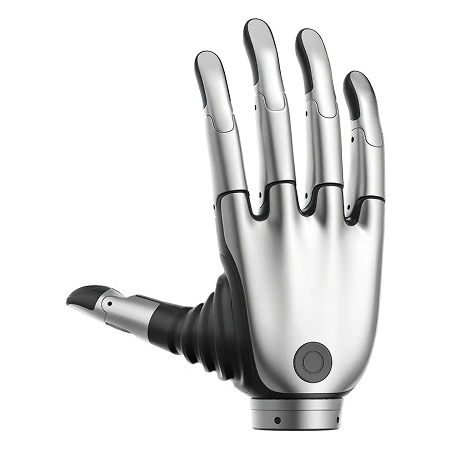
11自由度と6つの能動駆動を備えた、小型軽量の5指ロボットハンド。
ロボットアームへの組み込みや、実機を用いた把持動作の検証、接触情報を取り入れたハンド制御の研究に活用できます。
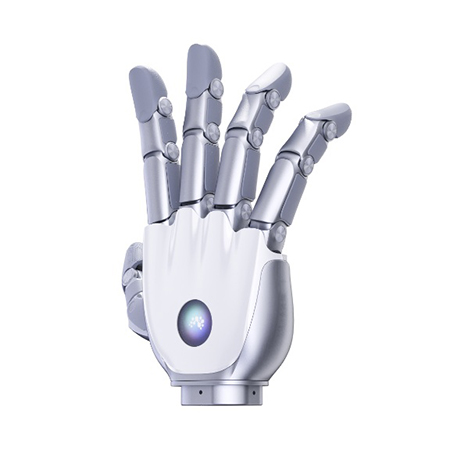
21個の独立モーターで全21自由度を駆動する、多関節の5指ロボットハンド。
関節ごとの動きを調整する指先操作や、多様な把持姿勢、物体との接触を伴うマニピュレーションの研究に適しています。
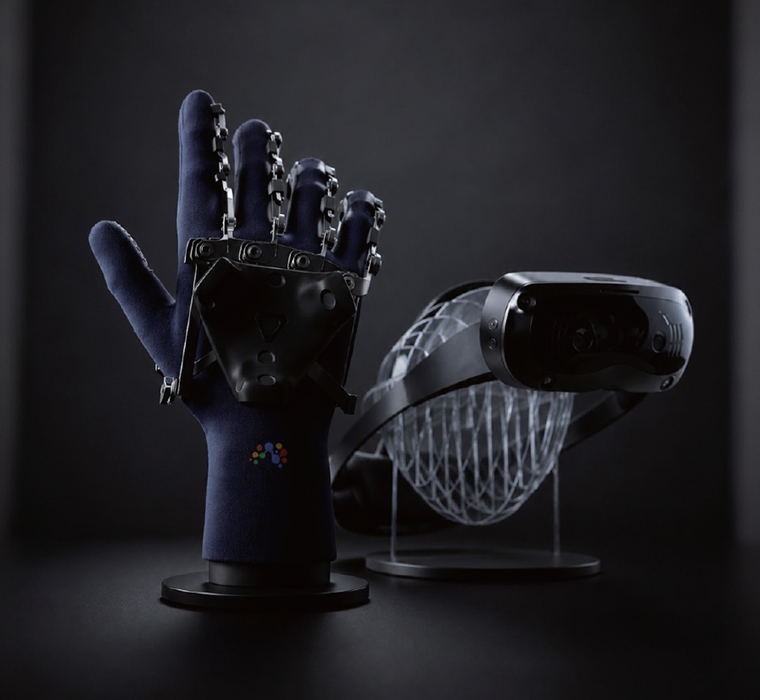
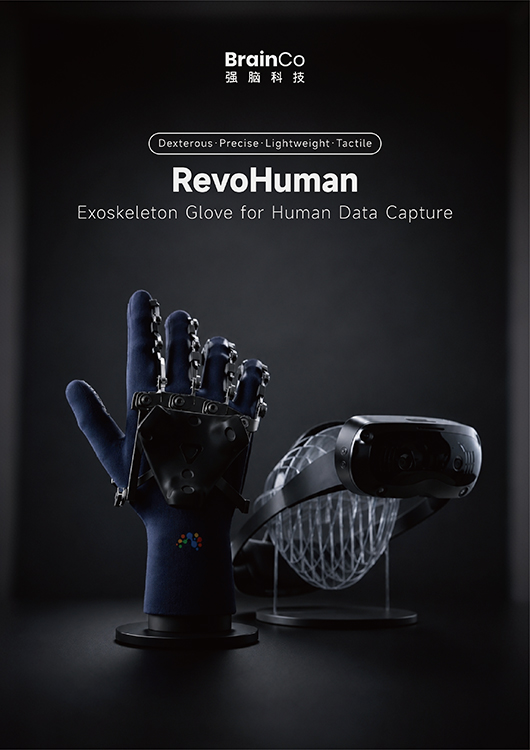
人が装着して両手の関節情報と手首の位置や姿勢を取得する、外骨格型の計測グローブ。
ロボットの遠隔操作や、人が物体を扱う際の動作、接触情報、映像を用いた操作データの収集に活用できます。
「デクスタラス・マニピュレーション (Dexterous Manipulation)」とは、多指ロボットハンドの関節を協調させ、物体を巧みに操る技術です。単に物体をつかむだけでなく、指先の位置や接触する力を調整し、物体の向きを変えるなどの操作を行います。物体の形状や柔らかさに応じた動作を実現するため、関節の制御や触覚情報を用いた操作の研究で扱われます。BrainCo Revoシリーズは、こうした操作の実機検証や、人の手による操作データの収集に活用できます。
検索キーワード:
5本指ロボットハンド / 人型ロボットハンド / ロボットハンド研究用 / ロボットハンド触覚センサー / ロボットハンド力制御 / ロボットハンドシミュレーション / ロボットアーム用ハンド / 多指ハンド協調制御 / ロボット把持実験 / 柔軟物体把持 / 不定形物把持 / 指先力計測 / ロボットハンド遠隔操作 / 外骨格データグローブ / 手指動作計測 / 指関節角度計測 / 手首位置姿勢計測 / 触覚データ収集 / 一人称視点映像収集 / ロボット操作データ収集
| 商品名 | 納品方法 | 納期 | 価格 |
| 弊社より配送 | お問い合わせください | お問い合わせください | |
| 弊社より配送 | お問い合わせください | お問い合わせください | |
| 弊社より配送 | お問い合わせください | お問い合わせください |
ご希望の商品にチェックを入れてボタンをクリックすることで、
該当商品をお見積もりフォームへ追加できます。
製品仕様・価格・導入手順など、お気軽にお問い合わせください
(通常、1営業日以内に回答いたします)
「探す」ページより、ご希望の商品を検索してください。
ご希望の商品が見つかりましたら、商品名をクリックし詳細ページをご覧ください。

表示された商品情報をご覧いただき、商品内容やエディション、価格などをご確認ください。
ご希望の商品名のチェックボックスにチェックを入れていただくと商品名がフォームに自動入力されます。

ここで商品名や数量、ご希望のオプションやその他のご要望、ご質問、
お客様情報など必要事項をご記入いただき、「送信する」ボタンを押してください。

お客さまからのお問い合わせを受理しだい、弊社スタッフよりお見積もりをメールにてお送りします。
お見積もり内容をご確認後、ご注文いただけるようでしたら、弊社からのお見積もりメールへのご返信にて、ご注文の旨をお知らせください。

ハードウェア、パッケージソフトウェア等は弊社より宅配便でお届けいたします。
ご注文いただいた商品がダウンロードソフトウェアやライセンス、レポート等の場合は「電子デリバリー」にてお届けいたします。

ご注文の流れの詳細はこちら
※ 返品・交換について
海外製品のため、ご注文後のキャンセル、ご返品はお受けできません。
ただし「納品後一週間以内」の初期不良品については、正常動作の同品もしくは同等品と無償交換させていただきます。
万一在庫切れの場合は同等品交換もしくは全額返金いたします。
ユニポスはBrainCo Revoシリーズ (Revo 2 / Revo 3 / RevoHuman)の調達販売を行い、海外製品調達に関するお困りごとを解決するサービスです。 詳しくはこちら。
納品・請求書による後払いです。
ご注文手続きはお見積もりメールへの返信のみでけっこうです。
ご注文の返信メールをいただいた後、弊社指定の銀行口座へのお振込みを確認した時点で注文の確定とさせていただきます。
※法人掛売りでのお支払いについては一定の条件がございます。
お支払い方法の詳細はお見積もりメールに記載しておりますので、ご確認ください。

Metashape Standard/Professional (メタシェイプ)
3Dモデリング ソフトウェア
Groot2
ビジュアル設計 リアルタイム監視 Behavior Tree開発ツール

Stationary AI (Aloha Evolved)
Trossen Robotics 両手遠隔操作 ロボットアーム

Bitcraze Crazyflie 2.1シリーズ (2.1+, 2.1 Brushless)
手のひらサイズ オープンソース ドローン組立キット (Bitcraze AB)
RealSense Depth Camera (D455/D455f/D456/D457・リアルセンス)
長距離深度計測 深度センサ デプスカメラ

RealSense Depth Camera D405 (リアルセンス)
近距離測定に特化したRealSenseデプスカメラ 高性能ステレオカメラ