 商社のお客さまへ


カテゴリ
研究向けロボットアーム5機種・早見表
2025.11.05
ロボットアームは“比較するところが多くて選びにくい?”。
本ページは、研究者の意思決定を“3つの確認”で最短化するための導入ガイドです。
目次
ロボットアーム5機種のご紹介
本ページで比較する5機種について、それぞれの特徴をご紹介します。
STEP 1|要点まとめ(まずはここをチェック)
まずは5秒で“方向性の当たり”を付けましょう。得意領域・価格・強みから、候補を2機種まで絞ります。
| モデル名 | 得意領域 | 価格帯(税別) | ココが強い | 推奨ユーザー |
|---|---|---|---|---|
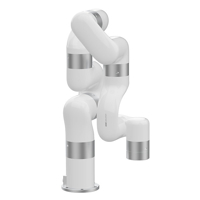
| xArm7 | 精密作業 AI/制御 | 150–170万円 | 7軸で取り回し◎。精度±0.1mmの実験・検証に強い。 | 研究者・技術者 |
| myArm 300 Pi 2023 | 教育 基礎実験 | 20–40万円 | 小型・安全で授業運用に適した構成。学習コスト低め。 | 学生・教育機関 |
| myCobot Pro 630 | 応用研究 開発 | 120–140万円 | 到達630mmで扱いやすいレンジ。開発向け拡張も○。 | 開発部門・応用研究者 |
| Niryo Ned2 | 教育 基礎研究 | 80–100万円 | 教育ツールが充実。ROS対応で授業→研究の橋渡しに。 | 初学者・教育現場 |
| Niryo Ned3 Pro | 実験 高精度 | 140–160万円 | ±0.3mmの高精度。小型検証・HIL/実験系に好相性。 | 実験・検証ユーザー |
- xArm7
得意:精密作業/AI制御
価格帯:150〜170万円(税別)
強み:7軸で取り回し◎。精度±0.1mmの検証に強い。
推奨:研究者・技術者
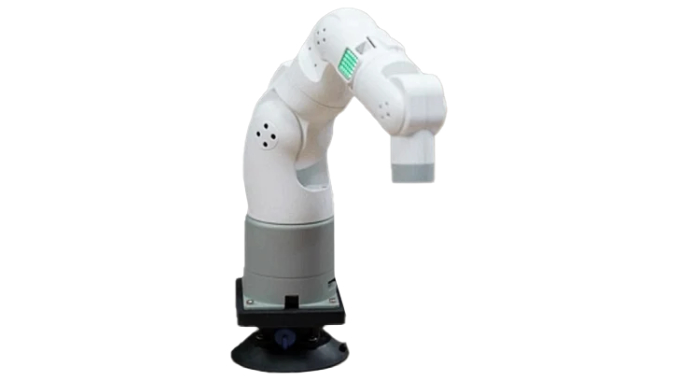
- myArm 300 Pi 2023
得意:教育/基礎実験
価格帯:20〜40万円(税別)
強み:授業運用に好相性。学習コスト低め。
推奨:学生・教育機関
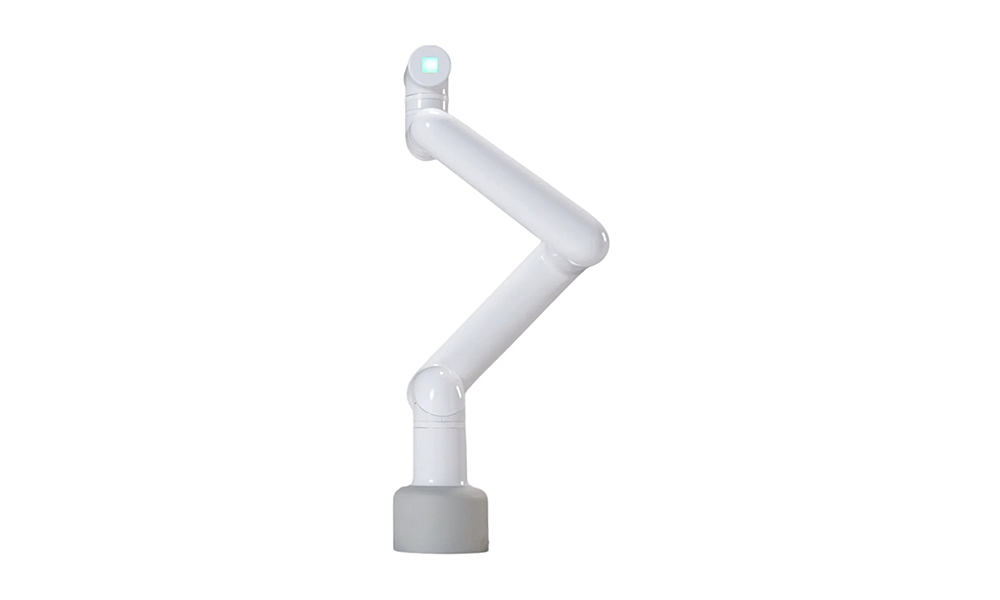
- myCobot Pro 630
得意:応用研究/開発
価格帯:120〜140万円(税別)
強み:到達630mmで扱いやすいレンジ。拡張◎。
推奨:開発部門・応用研究者
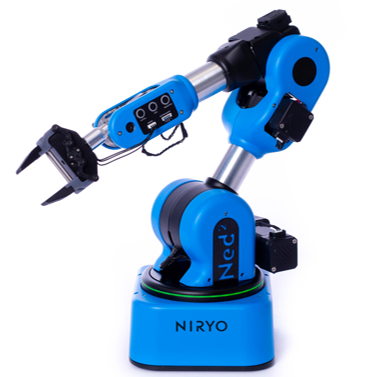
- Niryo Ned2
得意:教育/基礎研究
価格帯:80〜100万円(税別)
強み:教育ツールが充実。ROSで授業→研究の橋渡し。
推奨:初学者・教育現場
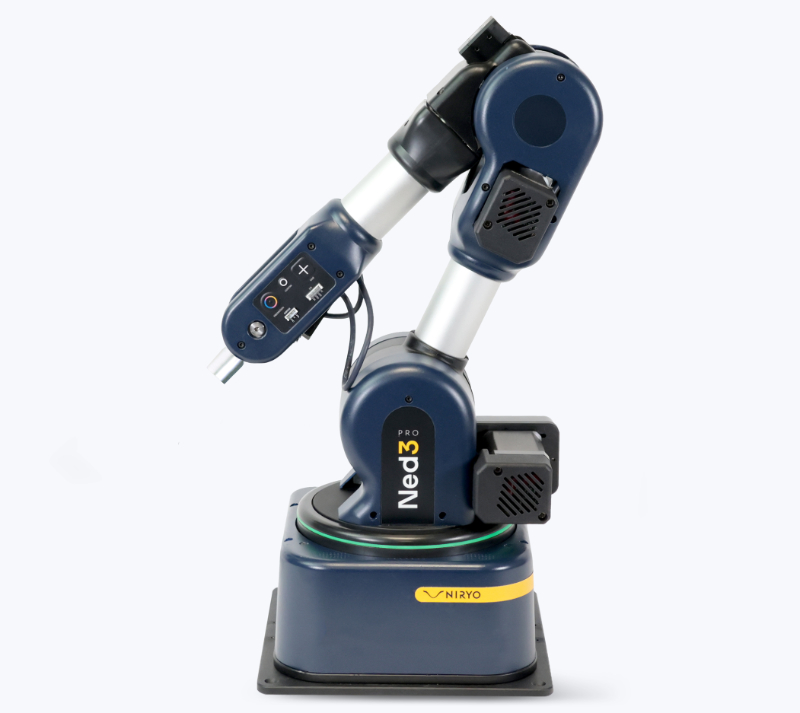
- Niryo Ned3 Pro
得意:実験/高精度
価格帯:140〜160万円(税別)
強み:±0.3mmの高精度。小型検証・HIL系に。
推奨:実験・検証ユーザー
※掲載価格は参考価格です。為替やメーカーの価格改定、ご希望の構成によって変動します。最新の価格はお問い合わせください。
STEP 2|性能・ワークスペース
次に、可搬重量・精度・到達距離から「やりたい実験に足りるか」を確認します。
必要十分な性能を選ぶことで、コストを抑えつつ効率的な研究が可能です。
必要十分な性能を選ぶことで、コストを抑えつつ効率的な研究が可能です。
| モデル名 | 自由度(DoF) | 可搬重量(kg) | 繰り返し精度(mm) | 到達距離(mm) | 本体重量(kg) |
|---|---|---|---|---|---|
| xArm7 | 7軸 | 3.5 | ±0.1 | 約700 | 約13.7 |
| myArm 300 Pi 2023 | 7軸 | 0.2–0.3 | ±0.5 | 約300 | 約1.0–1.5 |
| myCobot Pro 630 | 6軸 | 最大2 | ±0.1 ※ | 約630 | 約8.8 |
| Niryo Ned2 | 6軸 | 0.3 | ±0.5 | 約490 | 約7 |
| Niryo Ned3 Pro | 6軸 | 0.5 | ±0.3 | 約500 | 約7.4 |
- xArm7
自由度:7軸
可搬:3.5 kg
精度:±0.1 mm
距離:約700 mm
重量:約13.7 kg
- myArm 300 Pi 2023
自由度:7軸
可搬:0.2–0.3 kg
精度:±0.5 mm
距離:約300 mm
重量:約1.0–1.5 kg
- myCobot Pro 630
自由度:6軸
可搬:≤ 2 kg
精度:±0.1 mm ※
距離:約630 mm
重量:約8.8 kg
- Niryo Ned2
自由度:6軸
可搬:0.3 kg
精度:±0.5 mm
距離:約490 mm
重量:約7 kg
- Niryo Ned3 Pro
自由度:6軸
可搬:0.5 kg
精度:±0.3 mm
距離:約500 mm
重量:約7.4 kg
注:myCobot Pro 630 の繰り返し精度はメーカー資料では ±0.1 mm。販売店によっては±0.5 mm表記あり。
STEP3|接続・速度・制御I/F(主要5モデル)
配線・速度・制御I/Fの実装要件をチェック。I/O点数や電気仕様(NPN/PNP)、TCP速度が要件を満たすかをご確認ください。
※ 公表ドキュメントの代表値。用途・設定・ファームウェアで変動する場合があります。
※ 公表ドキュメントの代表値。用途・設定・ファームウェアで変動する場合があります。
| モデル名 | I/O(コントローラ) | I/O(ツール先端) | 通信I/F | TCP速度(最大) | 関節速度(最大) |
|---|---|---|---|---|---|
| xArm7 | DI×16 / DO×16 / AI×2 / AO×2 | DI×2 / DO×2 / AI×2 | Ethernet(Modbus TCP), RS-485 | 1,000 mm/s | 約180 °/s(設定上限) |
| myArm 300 Pi 2023 | Raspberry Pi 4B GPIO 約22本(BCM 2,3,4,…,27) | 拡張/アクセサリ依存 | Ethernet / Wi-Fi / BT, Modbus RTU/Ethernet | – | – |
| myCobot Pro 630 | IN 6(NPN 24V/50 mA)/ OUT 6(PNP 24V/50 mA) | IN 2(NPN)/ OUT 2(PNP) | Ethernet(TCP/IP, Modbus), EtherNet/IP, RS-485, USB, Wi-Fi/BT | – | 約160 °/s(参考) |
| Niryo Ned2 | Digital IN ×3(NPN) / OUT ×3(PNP) Analog IN ×2 / OUT ×2(0–5V) |
– | Gigabit Ethernet(Modbus TCP), USB, Wi-Fi | 約468 mm/s | J1: 45°/s, J2: 30°/s, J3: 45°/s, J4: 90°/s, J5: 90°/s, J6: 102°/s |
| Niryo Ned3 Pro | Digital IN×4 / OUT×3、Analog IN×2 / OUT×2 | Digital IN ×1 / OUT ×1 Gripper ×1、Actuator ×1 |
Gigabit Ethernet(Modbus TCP), USB, Wi-Fi, BT | – | J1: 140°/s, J2: 60°/s, J3: 85°/s, J4: 230°/s, J5: 190°/s, J6: 290°/s |
- xArm7
通信:I/F Ethernet, RS-485
速度:1,000 mm/s
特長:I/O豊富(DI/DO各16)、実験・制御系に最適
- myArm 300 Pi 2023
通信:Ethernet / Wi-Fi / BT
速度:–
特長:Raspberry Pi搭載で教育・実習向け
- myCobot Pro 630
通信:Ethernet, RS-485, Wi-Fi
速度:約160°/s
特長:入出力拡張性が高く、開発PoCに好適
- Niryo Ned2
通信:Gigabit Ethernet, USB, Wi-Fi
速度:約468 mm/s
特長:教育・研究両対応の定番モデル
- Niryo Ned3 Pro
通信:Gigabit Ethernet, USB, BT
速度:約290°/s
特長:I/O拡張+高関節速度の上位モデル
※ 表示は代表値です。制御モード・積載・姿勢により実効速度は変動します
※ I/Oは電気仕様(NPN/PNP、電圧・電流)を満たす必要があります
※ 関節速度は関節ごとの最大値です。用途・設定・ファームウェアにより変動する場合があります
STEP 1〜3 のまとめ(Decision Checkpoint)
ここまでの振り返り: Step1〜3で「方向性 → 性能 → 実装要件」の順に候補を絞りました。
下の要点を確認し、活用シーンから選ぶ(Step4) または 関連ソフト・関連デバイス(Step5) へ進んでください
(目安:30秒)。
下の要点を確認し、活用シーンから選ぶ(Step4) または 関連ソフト・関連デバイス(Step5) へ進んでください
(目安:30秒)。
STEP 1|方向性(用途・価格)
- 教育/研究/開発/高精度検証のどれに該当するかを確認
- 価格帯で候補を最大2機種まで絞り込み
STEP 2|性能フィット(可搬・精度・到達)
- 実験に必要な可搬重量・精度・到達距離を満たしているか確認
- 過剰性能によるコスト増を避け、必要十分なモデルを選定
STEP 3|実装要件(I/O・電気仕様・通信I/F・速度)
- I/O点数・電気仕様(NPN/PNP)が要件に合っているか
- 通信I/F(Ethernet、Modbus、ROSなど)が研究環境に対応しているか
- TCP・関節速度は代表値。実効値は積載・姿勢・制御モードで変動
テガラが選ばれる理由
- 研究特化のラインアップ:AI・ロボティクス・計測・ビジョンまで、研究用途に最適化された製品を厳選
- 導入〜活用まで伴走:要件整理、セットアップ、運用相談まで、専任スタッフが継続サポート
- 実績と信頼:大学・企業での導入と学会での経験を活かし、現場課題に寄り添う提案
導入後も伴走します
研究費の様式・見積書式に対応/NDA締結可。2営業日以内に初回ご連絡。運用・評価・応用相談まで専任が支援します。
すぐに相談できます
メール:sales[at]unipos.net
フォームが難しい場合は、直接メールをお送りください。
フォームが難しい場合は、直接メールをお送りください。