商社のお客さまへ


- ロボティクス
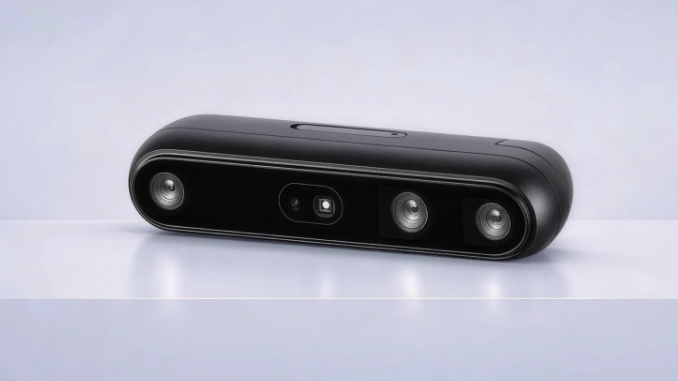
Orbbec Gemini 338Le
IP67耐環境構造 PoE給電 ステレオビジョン3Dカメラ


テガラは研究開発者向けの各種サービスを提供しております。お客様の目的、ご要望に応じた最適なサービスをお選びください。
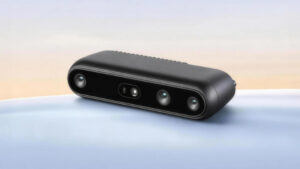
Orbbec Gemini 338Lgは、ロボットやモバイルシステムへの組み込みに向けて設計されたステレオビジョン方式の3D深度カメラです。
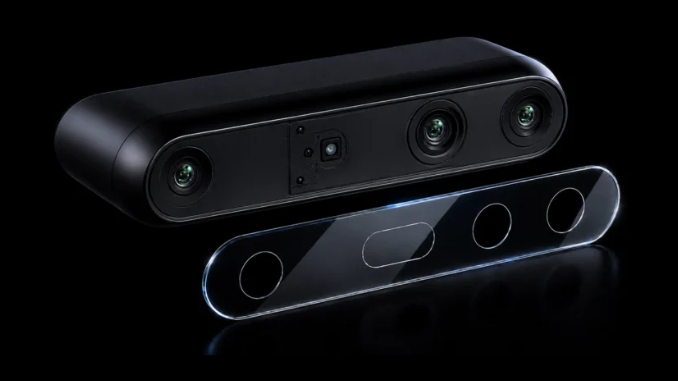
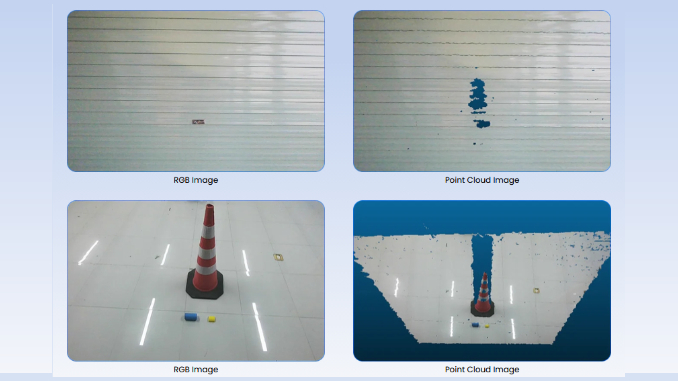
レーザー照明の波長域のみを通過させるIRバンドパス光学設計を採用し、帯域外の環境光を除去することで、明暗が混在するシーンや強い環境光の下でも安定した深度イメージの取得を支援します。
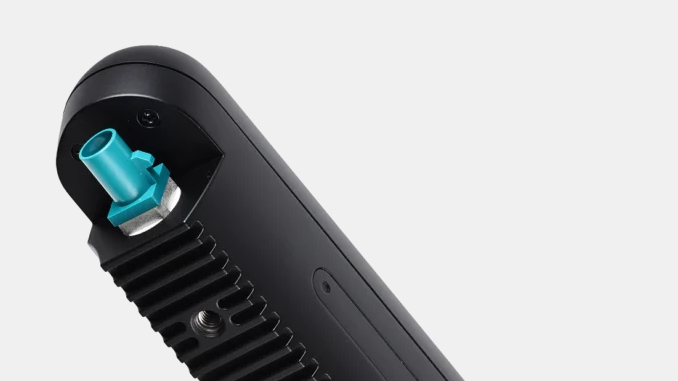
接続には高速なGMSL2/FAKRA-Zインターフェースを採用。低遅延伝送、確実な接続、コンパクトなケーブル構成により、さまざまなロボットプラットフォームやモバイルシステムへの統合に対応します。
さらに、IP65準拠の筐体、IMU、マルチカメラハードウェア同期を備え、モバイルロボット、ヒューマノイドロボット、ロボットアーム、屋外検査システム、車載ビジョンプラットフォームなど、継続的な動作や機械振動を伴うシステムへの組み込みに適した製品です。
課題:明暗が混在する場所や強い環境光の下では、環境光の干渉が深度イメージに影響する
導入価値:IRバンドパス光学設計により環境光の干渉を低減し、安定した深度情報を取得
課題:継続的な動作や機械振動を伴うロボットでは、安定したリアルタイム深度データ伝送が求められる
導入価値:GMSL2/FAKRA-Z接続による、低遅延で安定した深度データ伝送環境の構築
課題:モバイルロボットやロボットアームでは、組み込みに適した接続方式と耐環境構造が求められる
導入価値:GMSL2/FAKRA-ZとIP65準拠の筐体により、各種ロボットプラットフォームへの統合が可能
| 項目 | 仕様 |
|---|---|
| 使用環境 | 屋内 / 屋外 |
| コア技術 | Stereo Vision |
| ベースライン | 95 mm |
| インターフェース | GMSL2/FAKRA-Z、USB Type-C |
| UVC準拠 | N/A |
| SDK | Orbbec SDK v2 |
| 最大動作範囲 | 0.17~20 m+ |
| 推奨動作範囲 | 0.25~6 m |
| 深度解像度 / フレームレート | 最大1280 × 800 @ 30 fps 848 × 480 @ 60 fps |
| 深度FOV (H × V) | 90° × 65° ± 3° @ 2 m |
| D2C深度FOV (H × V) | 最大90° × 65° ± 3° @ 2 m |
| 空間精度 | ≤ 0.8% @ 2 m ≤ 1.6% @ 4 m |
| 深度シャッター | Global Shutter |
| 深度フィルター | IR bandpass |
| IR解像度 / フレームレート | 最大1280 × 800 @ 30 fps 848 × 530 @ 60 fps |
| IR FOV (H × V) | 91° × 65° ± 3° |
| RGB解像度 / フレームレート | 最大1280 × 800 @ 60 fps 1280 × 720 @ 60 fps |
| RGB FOV (H × V) | 94° × 68° ± 3° |
| RGBシャッター | Global Shutter |
| 内蔵センサー | IMU |
| 平均消費電力 | GMSL:< 3.8 W (Peak < 7.5 W) USB:< 3.0 W (Peak < 6 W) |
| 電源 | GMSL2:DC 12 V ≥ 0.7 A (Laser Energy Level 6、Best Performance) GMSL2:DC 12 V ≥ 0.5 A (Laser Energy Level 4、Default) USB 3:DC 5 V ≥ 1.5 A |
| マルチカメラハードウェア同期 | MIPI Mode:FAKRA-Z、8-Pin USB Mode:8-Pin |
| 外形寸法 (W × H × D) | 124 × 29 × 36 mm ± 0.3 mm |
| 重量 | 164 g ± 3 g |
| 保護等級 | IP65 |
| 取付 | 底面:1 × 1/4-20 UNC 背面:2 × M4 |
| 動作温度 | −10~50°C @ 15 fps −10~45°C @ 30/60 fps |
| EMC | EN 61000-6-2 EN 61000-6-4 |
| 振動 | 5 Grms @ 5~500 Hz Random、4 hr/axis |
| 耐用条件 | 5年間 (Default Operating Mode & Operating Environment) |
※最大動作範囲は0.17~20 m+、推奨動作範囲は0.25~6 mです。理論上の最大深度範囲は65 mですが、推奨動作距離ではありません。
実際の有効距離は環境光、対象物の反射率、露光設定などの影響を受けます。
※空間精度は工場校正時に測定された値です。
※IP65の保護等級を満たすには、対応するIP等級のケーブルを使用する必要があります。
環境光による深度センシングへの影響を抑えるIRバンドパス光学設計と、高速なGMSL2/FAKRA-Z接続を採用した3D深度カメラ。
継続的な動作や機械振動を伴うロボットシステムでも、安定した深度データ伝送を支援します。
検索キーワード:
Orbbec Gemini 338Lg / Gemini 338Lg / Orbbec 338Lg / Orbbec 3Dカメラ / ステレオビジョン3Dカメラ / 3D深度カメラ / GMSL2 3Dカメラ / FAKRA-Z 3Dカメラ / GMSL2カメラ / ロボット用3Dカメラ / IP65 3Dカメラ / IRバンドパスフィルター / 深度センシング / 3Dセンシング / モバイルロボット 3Dカメラ / AMR 3Dカメラ / 自律フォークリフト 3Dカメラ / ロボットアーム 3Dカメラ / パレタイジング 3Dカメラ / Orbbec SDK v2
| 商品名 | 納品方法 | 納期 | 価格 |
| 弊社より配送 | ご予約承り中 | お問い合わせください |
ご希望の商品にチェックを入れてボタンをクリックすることで、
該当商品をお見積もりフォームへ追加できます。
製品仕様・価格・導入手順など、お気軽にお問い合わせください
(通常、1営業日以内に回答いたします)
「探す」ページより、ご希望の商品を検索してください。
ご希望の商品が見つかりましたら、商品名をクリックし詳細ページをご覧ください。

表示された商品情報をご覧いただき、商品内容やエディション、価格などをご確認ください。
ご希望の商品名のチェックボックスにチェックを入れていただくと商品名がフォームに自動入力されます。

ここで商品名や数量、ご希望のオプションやその他のご要望、ご質問、
お客様情報など必要事項をご記入いただき、「送信する」ボタンを押してください。

お客さまからのお問い合わせを受理しだい、弊社スタッフよりお見積もりをメールにてお送りします。
お見積もり内容をご確認後、ご注文いただけるようでしたら、弊社からのお見積もりメールへのご返信にて、ご注文の旨をお知らせください。

ハードウェア、パッケージソフトウェア等は弊社より宅配便でお届けいたします。
ご注文いただいた商品がダウンロードソフトウェアやライセンス、レポート等の場合は「電子デリバリー」にてお届けいたします。

ご注文の流れの詳細はこちら
※ 返品・交換について
海外製品のため、ご注文後のキャンセル、ご返品はお受けできません。
ただし「納品後一週間以内」の初期不良品については、正常動作の同品もしくは同等品と無償交換させていただきます。
万一在庫切れの場合は同等品交換もしくは全額返金いたします。
ユニポスはOrbbec Gemini 338Lgの調達販売を行い、海外製品調達に関するお困りごとを解決するサービスです。 詳しくはこちら。
納品・請求書による後払いです。
ご注文手続きはお見積もりメールへの返信のみでけっこうです。
ご注文の返信メールをいただいた後、弊社指定の銀行口座へのお振込みを確認した時点で注文の確定とさせていただきます。
※法人掛売りでのお支払いについては一定の条件がございます。
お支払い方法の詳細はお見積もりメールに記載しておりますので、ご確認ください。

Metashape Standard/Professional (メタシェイプ)
3Dモデリング ソフトウェア

Stationary AI (Aloha Evolved)
Trossen Robotics 両手遠隔操作 ロボットアーム

Bitcraze Crazyflie 2.1シリーズ (2.1+, 2.1 Brushless)
手のひらサイズ オープンソース ドローン組立キット (Bitcraze AB)

RealSense Depth Camera D405 (リアルセンス)
近距離測定に特化したRealSenseデプスカメラ 高性能ステレオカメラ
RealSense Depth Camera D555 PoE (リアルセンス)
産業グレード 長距離 屋外対応 ステレオ深度カメラ
RealSense Depth Camera (D455/D455f/D456/D457・リアルセンス)
長距離深度計測 深度センサ デプスカメラ