商社のお客さまへ

- 物体把持
Inspire Robots Dexterous Hands
多自由度5指構造 位置/力ハイブリッド制御 ロボットハンド


テガラは研究開発者向けの各種サービスを提供しております。お客様の目的、ご要望に応じた最適なサービスをお選びください。
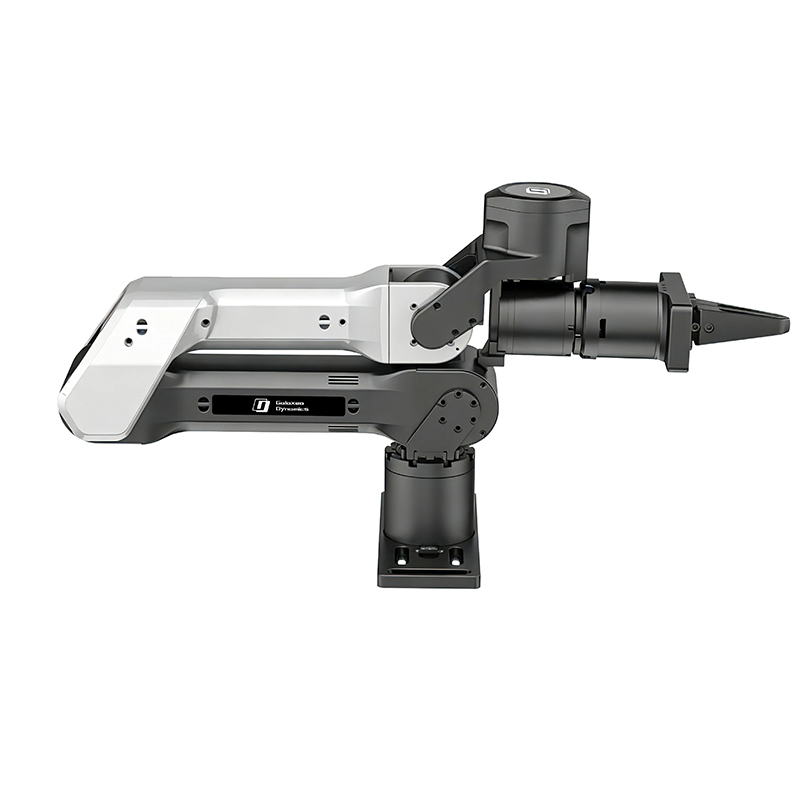
軽量デスクトップ設計 力位置ハイブリッド制御 6自由度ロボットアーム
最終更新日:2026/09/17


メーカー
Galaxea Dynamics
 海外製品の導入に不安のあるお客様をサポートする、年間更新のオプションサービスです。トラブル発生時の回数無制限の「メーカー問い合わせ代行」「導入後のメールサポート」や、「ハードウェア製品の保証期間延長」などのサポートパックをご用意しています。
製品仕様・価格・導入手順など、お気軽にお問い合わせください
(通常、1営業日以内に回答いたします)
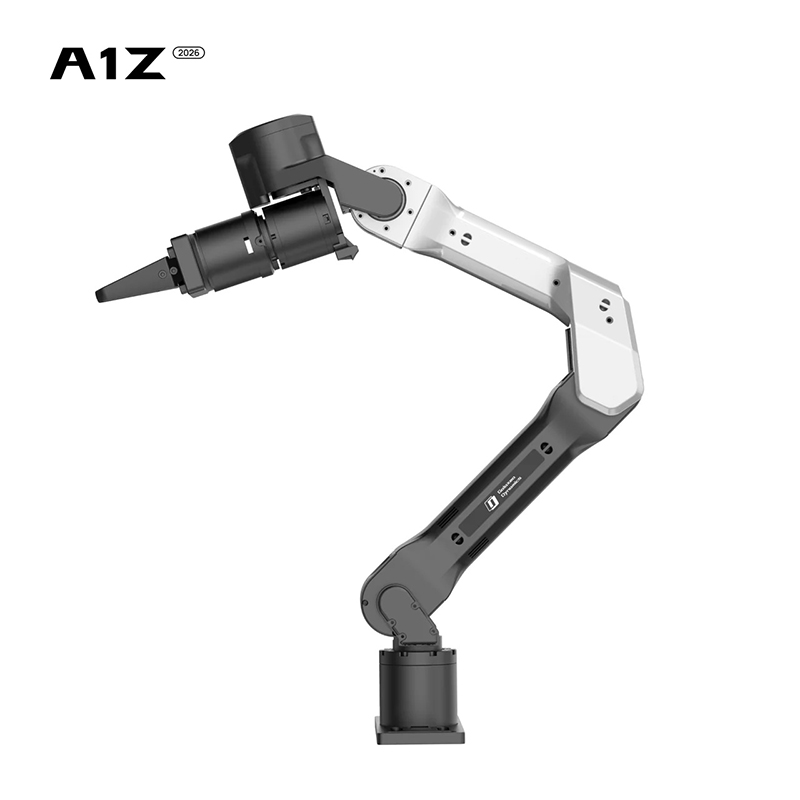
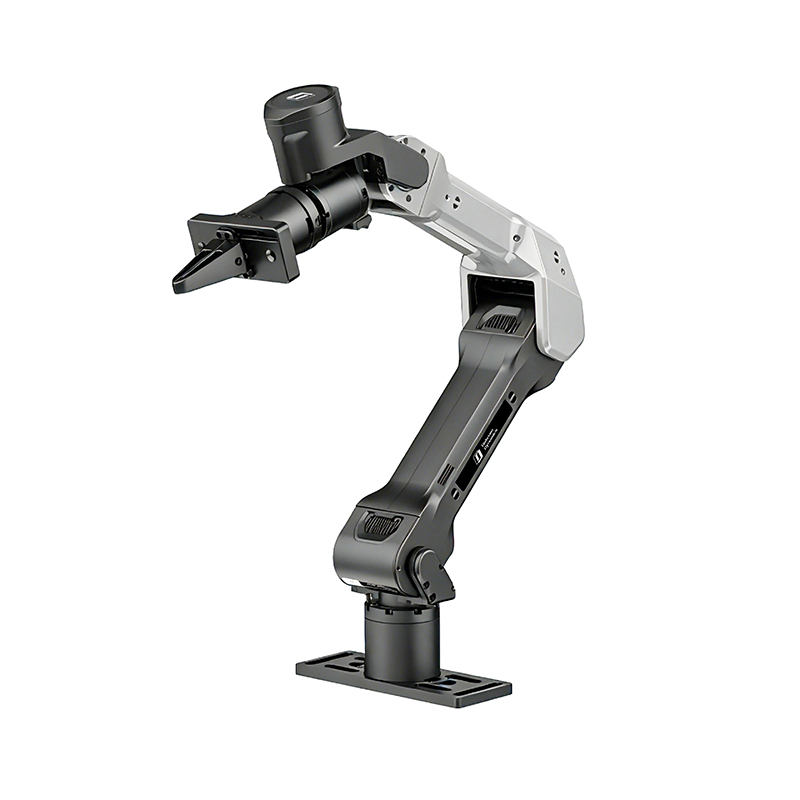
Galaxea A1 Z は、力制御機能を備えた軽量なロボットアームです。重量5 kgの本体はデスクトップ環境への設置を想定しており、研究室など限られたスペースにも導入できます。
6自由度の機構と力制御に加え、多様なエンドエフェクタと組み合わせることで、目的に応じたロボット操作を構築できます。また、工具を使わずに設置できるほか、長時間動作時のサーマルスロットリングを抑える空冷機構も内蔵しています。
さらに、CANを通信インターフェースとして備え、ソフトウェアはMIT Licenseのオープンソースプロジェクトとして公開されています。マニピュレーション技術の検証やロボティクスアプリケーションの構築など、幅広い研究開発に活用できるロボットアームです。
※ ご購入前のご相談も承っています。
本製品のお見積り依頼はもちろん、
といった、お見積り前のご相談も承っています。
「導入を検討し始めた段階」でもお気軽にお問い合わせください。
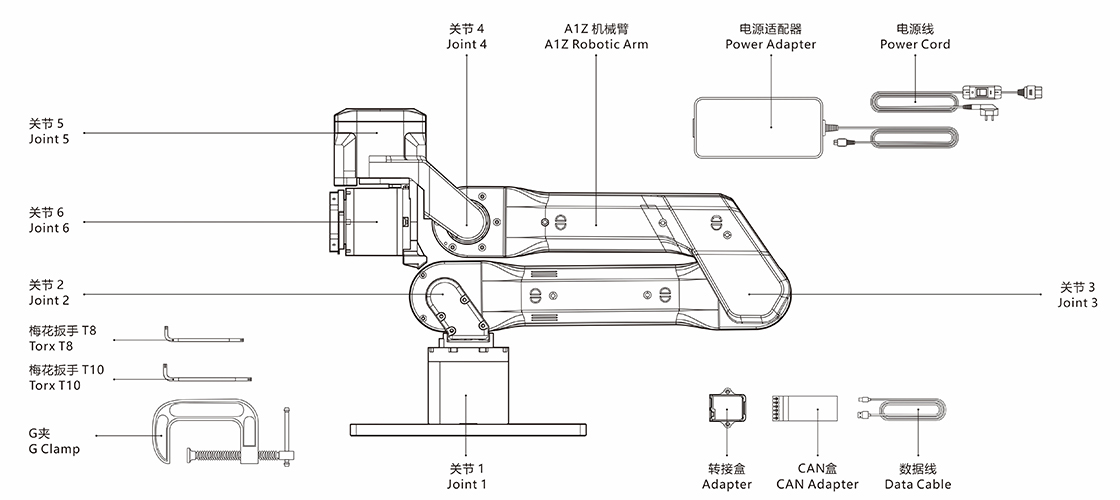
| 項目 | 仕様 |
|---|---|
| 定格電圧 | 24 V |
| 電流 | 15 A |
| 通信インターフェース | CAN |
| 寸法 | 680 (L) × 104 (W) × 275 (H) mm |
| 重量 | 5 kg |
| 自由度 | 6 DOF |
| 定格可搬質量 | 3 kg (最大リーチ時) |
| 最大可搬質量 | 5 kg (最大リーチ時) |
| アームリーチ |
半径方向 (R): 90~626.5 mm
高さ方向 (H): 722 mm
|
| エンドエフェクタ最大直線速度 | 7 m/s |
| エンドエフェクタ最大加速度 | 22 m/s² |
| 繰り返し精度 | ±0.1 mm |
※ Galaxea A1 Z の仕様一覧は、こちらのメーカードキュメントをご確認ください。
| 項目 | Joint J1 | Joint J2 | Joint J3 | Joint J4 | Joint J5 | Joint J6 |
|---|---|---|---|---|---|---|
| トルク・速度 | ||||||
| 定格トルク | 20 Nm | 25 Nm | 20 Nm | 9 Nm | 3.5 Nm | 3.5 Nm |
| ピークトルク | 50 Nm | 50 Nm | 50 Nm | 25 Nm | 7 Nm | 7 Nm |
| 定格速度 | 54 rpm | 54 rpm | 54 rpm | 36 rpm | 100 rpm | 100 rpm |
| ピーク速度 | 60 rpm | 60 rpm | 60 rpm | 52 rpm | 150 rpm | 150 rpm |
| 可動範囲 | ||||||
| ソフトウェア制御範囲 | -120°~120° | 0°~180° | -180°~0° | -85°~85° | -85°~85° | -115°~115° |
| ハードウェア制限範囲 | -130°~130° | 0°~202° | -200.38°~0° | -91.88°~110.38° | -90°~90° | -120°~120° |
| 最大回転範囲 | Yaw方向 240° |
正Pitch方向 180° |
正Pitch方向 180° |
Pitch方向 170° |
Yaw方向 170° |
Roll方向 230° |
Galaxea G1Z Gripper は、1つの関節モーターと2本指グリッパーで構成されたパラレルグリッパーです。A1 Z に装着するエンドエフェクタとして選択できます。
※G1Z Gripper は、A1 Z 本体に標準付属しません。
| 項目 | 仕様 |
|---|---|
| 全長 | 190 mm |
| グリッパー奥行 | 104 mm |
| モーター幅 | 109 mm |
| 把持範囲 | 0~104 mm |
| 最大把持力 | 150 N |
| 最大開閉速度 | 108 mm/s |
| 全ストローク最短開閉時間 | 0.4 s |
※制御用ホストコンピューター (Python 3.10以降) は別途ご用意ください。

フルサイズの双腕構成とホイール移動機構を組み合わせた、ヒューマノイドロボット。
全身26自由度と高性能コンピューティングにより、エンボディドAIやロボット研究開発に活用できます。

コンパクトな上部搭載型構造を採用した、デュアルアームモバイルマニピュレーションプラットフォーム。
23自由度の機構とオンボードAI演算環境を備え、エンボディドAIやモバイルマニピュレーション研究に適しています。

R1 Liteシリーズ向けに設計された、直感的な操作を実現するテレオペレーションデバイス。
ロボットの動作をリアルタイムに操作でき、データ収集や遠隔操作、AIモデルの学習データ作成に利用できます。
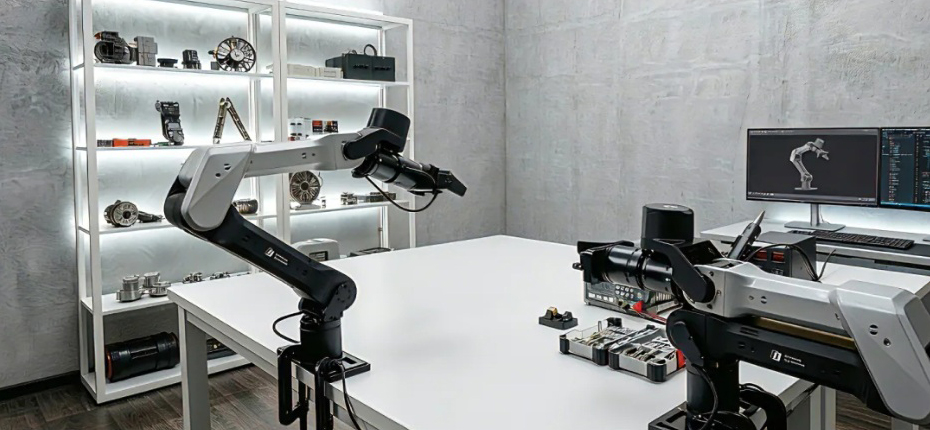
限られたスペースにも設置でき、研究室や開発現場でロボットアームを用いた実機検証に取り組めます。
設置や移動を考慮した構造に加え、長時間の動作を想定した冷却機構も備えています。
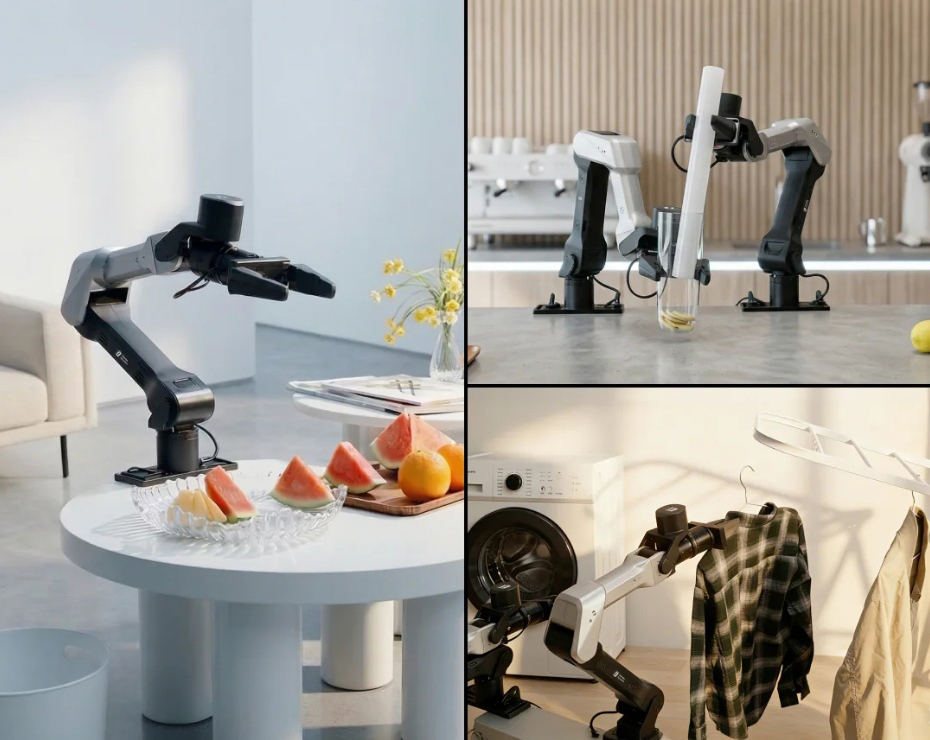
位置だけでなく力を扱う制御により、対象物との接触を伴うロボット操作を構築できます。
用途に応じてエンドエフェクタを組み合わせ、多様な操作の検証に利用できる構成です。
精密な位置決めから荷重を伴う操作まで、用途に応じた条件でロボットアームの動作を検証できます。
可搬性能と動作速度も備え、研究テーマやアプリケーションに合わせた実機評価が可能です。
公開されたソフトウェアを利用し、研究テーマやアプリケーションに合わせた制御を実装できます。
関節レベルの制御から運動学計算まで扱え、A1 Z をベースとした独自システムの開発につなげられます。
「ハイブリッド制御」とは、ロボットの位置制御と力制御を組み合わせ、動作する位置や姿勢と、対象物に加える力を制御する手法です。対象物との接触を伴う操作では、位置だけでなく接触時の力も扱うことで、目的に応じたロボット動作を構築できます。ロボットマニピュレーションなど、対象物との物理的な相互作用を扱う研究に関連する制御技術です。A1 Z では、MIT Hybrid Force-Position Controlによる力と位置の制御に対応しています。
検索キーワード:
ロボットアーム 研究開発 / 協働ロボットアーム / 小型ロボットアーム / 研究用ロボットアーム / 卓上ロボットアーム / ロボットマニピュレータ / 6軸ロボットアーム / フォースコントロール ロボット / ハイブリッド力位置制御 / ロボットアーム 重力補償 / ロボットアーム 位置制御 / ロボットアーム 関節制御 / ロボットアーム CAN通信 / ロボットアーム Python制御 / ロボットアーム 逆運動学 / ロボットアーム 順運動学 / ロボットアーム オープンソース / ロボット マニピュレーション研究 / ロボットアーム 実機検証 / ロボティクス 研究開発
| 商品名 | 納品方法 | 納期 | 価格 |
| 弊社より配送 | お問い合わせください | お問い合わせください |
ご希望の商品にチェックを入れてボタンをクリックすることで、
該当商品をお見積もりフォームへ追加できます。
製品仕様・価格・導入手順など、お気軽にお問い合わせください
(通常、1営業日以内に回答いたします)
※ ご購入前のご相談も承っています。
本製品のお見積り依頼はもちろん、
といった、お見積り前のご相談も承っています。
「導入を検討し始めた段階」でもお気軽にお問い合わせください。
「探す」ページより、ご希望の商品を検索してください。
ご希望の商品が見つかりましたら、商品名をクリックし詳細ページをご覧ください。

表示された商品情報をご覧いただき、商品内容やエディション、価格などをご確認ください。
ご希望の商品名のチェックボックスにチェックを入れていただくと商品名がフォームに自動入力されます。

ここで商品名や数量、ご希望のオプションやその他のご要望、ご質問、
お客様情報など必要事項をご記入いただき、「送信する」ボタンを押してください。

お客さまからのお問い合わせを受理しだい、弊社スタッフよりお見積もりをメールにてお送りします。
お見積もり内容をご確認後、ご注文いただけるようでしたら、弊社からのお見積もりメールへのご返信にて、ご注文の旨をお知らせください。

ハードウェア、パッケージソフトウェア等は弊社より宅配便でお届けいたします。
ご注文いただいた商品がダウンロードソフトウェアやライセンス、レポート等の場合は「電子デリバリー」にてお届けいたします。

ご注文の流れの詳細はこちら
※ 返品・交換について
海外製品のため、ご注文後のキャンセル、ご返品はお受けできません。
ただし「納品後一週間以内」の初期不良品については、正常動作の同品もしくは同等品と無償交換させていただきます。
万一在庫切れの場合は同等品交換もしくは全額返金いたします。
ユニポスはGalaxea A1 Zの調達販売を行い、海外製品調達に関するお困りごとを解決するサービスです。 詳しくはこちら。
納品・請求書による後払いです。
ご注文手続きはお見積もりメールへの返信のみでけっこうです。
ご注文の返信メールをいただいた後、弊社指定の銀行口座へのお振込みを確認した時点で注文の確定とさせていただきます。
※法人掛売りでのお支払いについては一定の条件がございます。
お支払い方法の詳細はお見積もりメールに記載しておりますので、ご確認ください。

Metashape Standard/Professional (メタシェイプ)
3Dモデリング ソフトウェア
OpenArm V1.1
オープンソース設計 双腕ヒューマノイド 研究開発プラットフォーム
RobStride Dynamics製アクチュエータ
小型高トルク 統合型駆動ユニット 減速機一体 ロボット用モジュール

ELP Camera
USB接続 監視システム 高性能ELP WEBカメラ
Wuji Hand 2
生体模倣設計 20自由度制御 多指ロボットハンド

RealSense Depth Camera D405 (リアルセンス)
近距離測定に特化したRealSenseデプスカメラ 高性能ステレオカメラ